66 procent er ikke en færdig arbejdsopgave
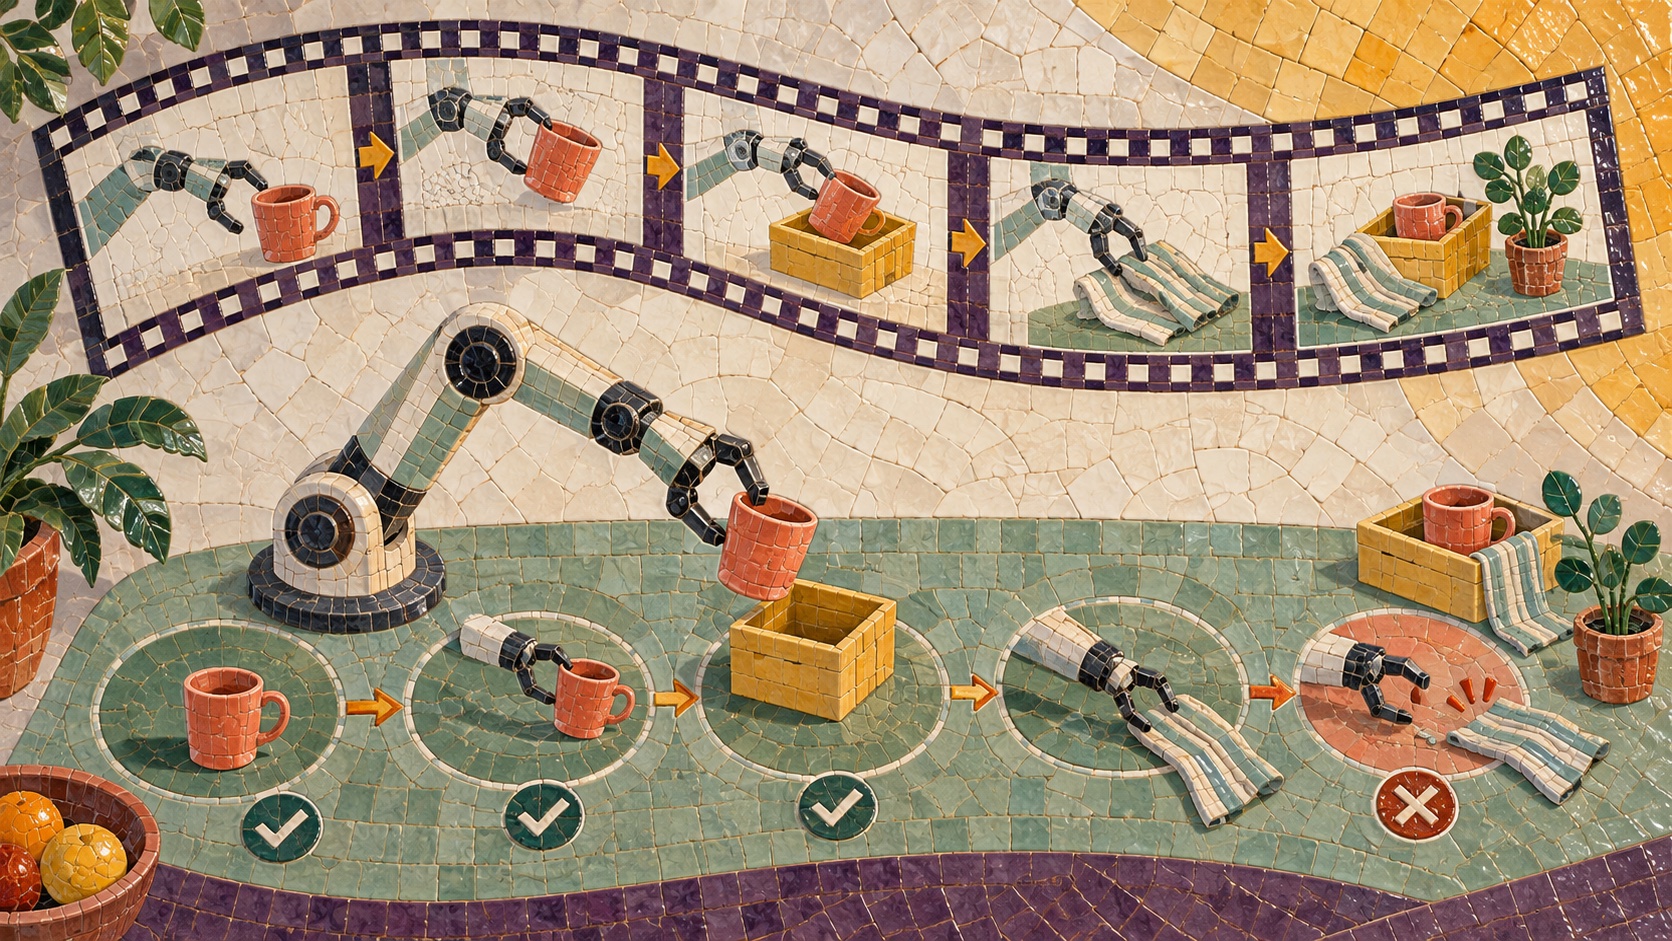
Skild sammenlignede S1 med en robotmodel, der modtog sproglige instruktioner. Begge modeller blev trænet på de samme datamængder og med næsten samme arkitektur. På ukendte opgaver nåede S1 cirka 66 procents succes pr. trin ved den største undersøgte træningsmængde, mens den sprogstyrede model nåede 9 procent. På kendte opgaver rapporterer Skild op til 96 procent for S1. Det afgørende forbehold ligger i måleenheden. Et langt forløb består af mange afhængige trin, og 66 procent pr. trin dokumenterer derfor ikke, at to ud af tre hele opgaver bliver løst fejlfrit. Skild oplyser desuden, at mennesker greb ind efter fejl under evalueringen, så alle trin fortsat kunne bedømmes. Indgrebene var især nødvendige for sammenligningsmodellen, men metoden gør resultaterne mindre direkte sammenlignelige med en robot, der skal klare hele vagten alene.Videoen viser målet, ikke robotarmen
S1 skal udlede hensigt, rækkefølge og sammenhæng fra demonstrationen, selv om videoen er optaget fra en anden vinkel eller med en anden krop end den robot, der udfører arbejdet. Modellen oversætter altså ikke blot identiske bevægelser. Den skal koble det viste mål til genstandene og mulighederne i den aktuelle scene. Det giver plads til tilpasning. Skild viser blandt andet forsøg, hvor genstande flyttes, belysningen ændres, eller et redskab erstattes af noget med samme funktion. Virksomheden beskriver også situationer, hvor robotten forsøger igen efter en fejl. Materialet er overbevisende som demonstration, men der er ikke offentliggjort en fuld opdeling af fejltyper, sikkerhedshændelser eller præstation på tværs af eksterne laboratorier. Skild vurderer, at én videodemonstration i forsøget gav omtrent samme succes som 380 eftertræningseksempler til sammenligningsmodellen. Indsamling af så mange længere robotforløb tog ifølge virksomheden 50-100 timers fjernstyring. Med 2.000 eksempler nåede den eftertrænede model dog 86 procent og overhalede S1. Videoen fjerner derfor ikke værdien af specialtræning; den kan især forkorte vejen til en brugbar første version.Fra pandekage til fabriksgulv
NVIDIA offentliggjorde 10. september nye detaljer om samarbejdet med Skild. S1 er trænet på NVIDIA-infrastruktur, mens simulation, syntetiske data og værktøjer til optimering indgår i udviklingsforløbet. Selskaberne arbejder desuden på nye simulationsværktøjer til fysisk kontakt mellem robot og genstande. De skal senere gøres tilgængelige for andre udviklere som del af fysikmotoren Newton. Den kommercielle prøve er mere krævende end demonstrationskøkkenet. Hos Foxconn bruges Skilds robotsystem på toarmede robotter til en samling med blandt andet placering af komponenter og fastgørelse af 16 skruer. NVIDIA oplyser, at Skild har over 60 udrulningspartnerskaber på tværs af blandt andet produktion, logistik, inspektion og madlavning. Kilderne offentliggør ikke en samlet succesrate, oppetid eller økonomisk gevinst fra disse installationer.Omstilling bliver den egentlige prøve
Hvis resultaterne holder uden for virksomhedens testmiljø, flytter S1 en vigtig omkostning i robotteknologien. Den enkelte robot behøver ikke kun være hurtig og præcis; den skal kunne lære næste opgave uden uger med specialtilpasning. Det kan gøre automatisering mere relevant i virksomheder, hvor produkter og arbejdsgange ofte skifter. Men fleksibilitet skærper også kravene til kontrol. En fabriksrobot skal ikke blot forstå demonstrationen, men vide, hvornår omgivelserne afviger så meget, at den bør standse. Skilds 66 procent pr. trin peger derfor både på modellens nyhed og på afstanden til stabil autonomi. Den store prøve bliver ikke, om en robot kan efterligne én video én gang, men om den kan gøre det forudsigeligt gennem tusindvis af skiftende arbejdsforløb.Der er benyttet AI til at skrive denne artikel.